لماذا تضيع الروبوتات على طاولة جديدة؟ عالم ToyBlocks المفتوح من Ai2 يقيس ذلك بمكعبات خشبية
فتح Ai2 بيئة ToyBlocks لدراسة تعلم الروبوتات في وسط مضبوط: بيانات تُنتج تلقائيا ونموذج روبوت من طبقتين ونتائج مختبرة على ذراع حقيقية. نشرح كيف تعمل وماذا كشفت التجارب الأولى وكيف تجربها.

تظهر كل أسبوع مقاطع لروبوتات تطوي الملابس أو تفرز القطع، لكن معظمها يُصوَّر في مشهد ضيق ولا يجيب عن سؤالين: ماذا تعلم الروبوت فعلا، ولماذا فشل حين فشل؟ وفي 6 نوفمبر فتح معهد Allen للذكاء الاصطناعي (Ai2) أول بيئة من نوع جديد سماها FoundationWorld، وهي ToyBlocks: عالم محاكاة من طاولة وذراع روبوت ومكعبات خشبية عليها حروف وصور. الملفات ومولدات المهام و85,336 عرضا جاهزا ونموذجان مدربان وشيفرة التدريب والتقييم متاحة بترخيص Apache 2.0 على GitHub وHugging Face.
من يصنع بيانات التدريب
عادة يقود إنسان الروبوت عن بعد آلاف المرات لجمع البيانات. أما ToyBlocks فينتج مهارات قصيرة مثل دفع المكعب أو قلبه بالتعلم المعزز وتخطيط الحركة داخل Isaac Lab مفتوح المصدر من NVIDIA، ثم يرتب مخطط للمهام والحركة هذه المهارات ويخطط حركة الذراع. تعمل مئات الخطط بالتوازي على بطاقة رسوميات واحدة بسرعة تصل إلى 24 ضعف الزمن الحقيقي، وتُحفظ التسجيلات بصيغة LeRobot، وتُكتب الأهداف بلغة PDDL فيُقاس النجاح والتقدم الجزئي تلقائيا.
كيف بُني: دماغ روبوت من طبقتين
في الطبقة العليا يقرر Molmo2-4B-tb، المشتق من Molmo2-4B بنحو 4.5 مليار معامل، الخطوة التالية ويشير إلى المكعب المستهدف على صورة الكاميرا بمعدل 6 قرارات في الثانية تقريبا، ودُرّب 6000 خطوة بحجم دفعة 256 مع 25% من بيانات الإشارة العامة. وفي الطبقة السفلى يحرك ManiFlow-tb (322.5 مليون معامل) الذراع، ودُرّب بمطابقة التدفق 200 ألف خطوة على 8 بطاقات. ويمكن استبدال أي طبقة بـ"عرّاف" يعرف الإجابة الصحيحة لتحديد ما إذا كان الخطأ في التخطيط أم في التنفيذ.
ماذا أظهرت التجارب الأولى
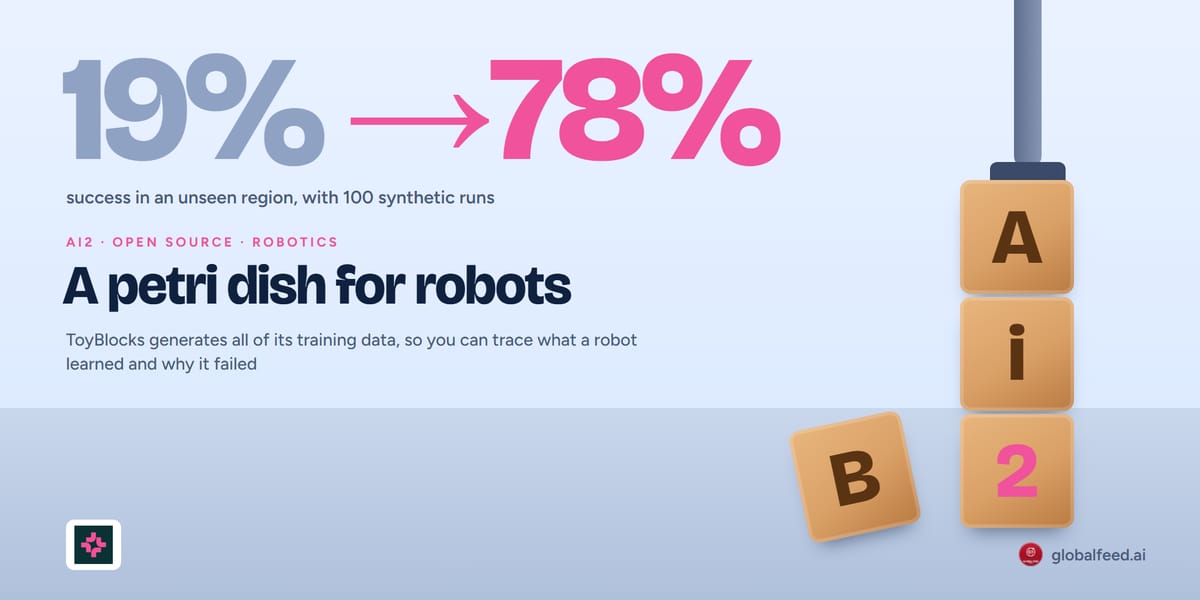
وفقا للفريق، عممت نماذج الحركة الشائعة ManiFlow وπ0.5 وMolmoAct 2 بشكل ضعيف في النتائج الأولى. وفي اختبار نماذج العالم كان Wan 2.2 الأدق، وعند إضافة 100 تجربة اصطناعية منه إلى التدريب ارتفع نجاح الروبوت في منطقة لم يرها من 19% إلى 78%. كما ربط الفريق وكيلا يعمل بـ Claude Opus 5.5 بالمهارات عبر MCP، فحل أو أعلن استحالة 63% من مهام "ابحث وتهجّ"، وعندما كتب أوصاف مهاراته بنفسه بعد تجارب صغيرة ارتفع النجاح من 24% إلى 63% مقابل 36% لأوصاف كتبها خبير.
من المحاكاة إلى طاولة حقيقية
على ذراع Franka FR3 بلغ نجاح ManiFlow في المهارات المفردة 80.0% في المحاكاة و81.1% في الواقع، وبلغ نجاح النظام المكون من Molmo2 وManiFlow في تهجئة كلمات من ثلاثة أحرف 55.5% في المحاكاة و50.0% على الروبوت الحقيقي في 30 محاولة. ولتحقيق الانتقال ضُبطت معاملات الاحتكاك والقصور الذاتي، وغُيّرت خصائص المشهد عشوائيا، واستُخرجت خرائط عمق نظيفة من كاميرتين.
كيف تجربه
يعمل ToyBlocks على NVIDIA Isaac Sim وIsaac Lab ويحتاج بطاقة CUDA، ويحتاج Molmo2-4B-tb نحو 20 غيغابايت من ذاكرة البطاقة. ويستهدف Ai2 إصدارا ثانيا خلال أسابيع ببيانات أكبر ومهارات أكثر، ولم يُنشر التقرير التقني بعد.
git clone --recursive https://github.com/allenai/toyblocks.git && cd toyblocks
uv venv --python 3.11
uv pip install -e ".[dev,isaac,torch-cu128,vecgen]"
get-toyblocks-assets --asset-manifest asset_manifest.json

# generate two small three-block stacking tasks on one GPU
python scripts/datagen/run_datagen_pipeline.py \
    --experiment-id my_first_run --output-root data \
    --task-gen-script scripts/task_gen/stack_three.py --task-gen-count 2 \
    --env-per-problem 8 --num-envs 8 --exec-num-envs 8 --vecgen-problems-per-env 1 \
    --render-pass src/toyblocks/domain_randomization/flags/render_flags_plain.yaml
المصادر: مدونة Ai2, GitHub, Molmo2-4B-tb, ManiFlow-tb, مجموعة البيانات